
无人船执行测绘、水文监测、清淤等任务,对位置精度要求高,RTK 厘米级定位是核心支撑。整套系统由 GNSS RTK 板卡、基准站、数传电台或 4G 差分链路组成,基准站固定在已知坐标点,持续发送差分改正数,无人船端接收后修正定位误差,把定位精度控制在 1–5 厘米。作业前先架设基准站,完成坐标校准;无人船开机搜星并接入差...
查看详情GPS 是车载导航的核心定位基础,依靠卫星信号解算车辆实时坐标,搭配电子地图实现路线引导,早已成为汽车出行的标配技术。车载 GPS 天线接收太空卫星信号,同时捕获 4 颗及以上卫星后,利用信号传播时差计算距离,通过三角定位法得到车辆经纬度与速度信息,空旷环境下常规精度可达 5 至 10 米。定位坐标传入导航主机后,系统...
查看详情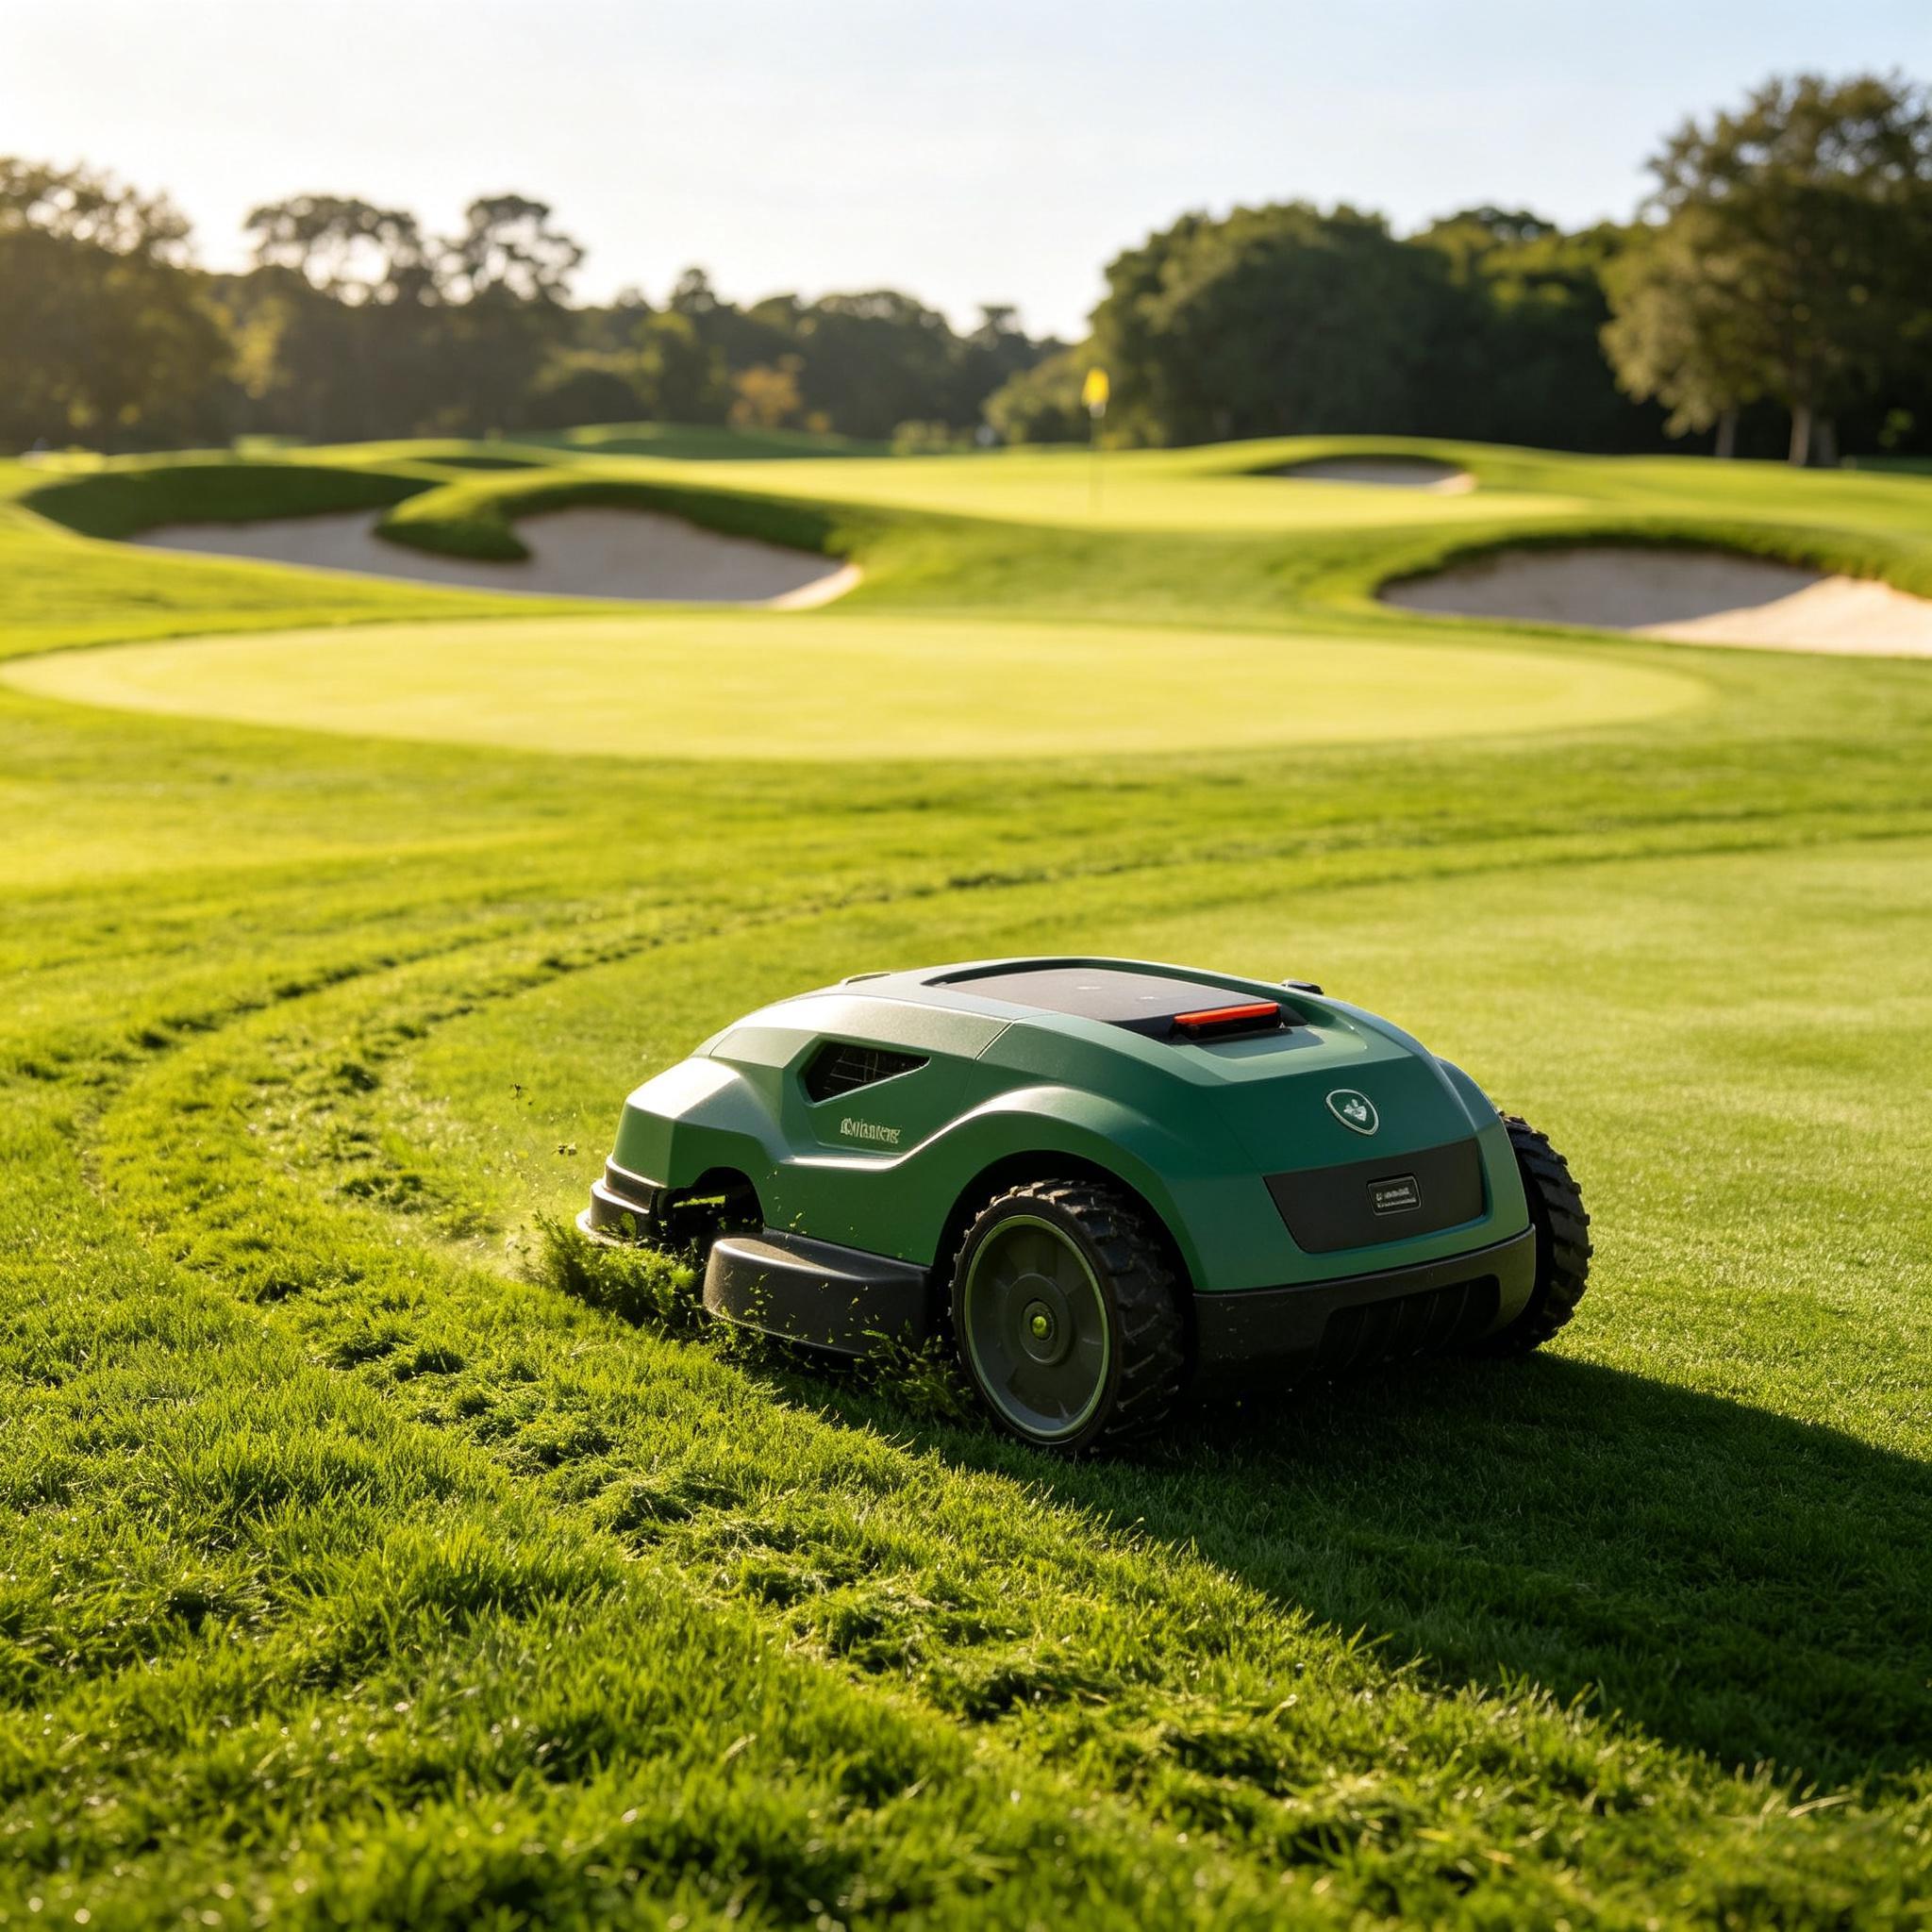
自动割草机能否稳定作业,核心取决于定位精度,不同方案对应的使用场景、功能边界差异明显。普通 GPS 单点定位精度一般在米级,误差 2–5 米,仅适合简易避障、远程位置查看,无法实现沿边界精准割草,不能满足自主路径规划作业。常规无边界线智能割草机,基础作业需要分米级(0.3–1 米)精度,可完成大体区域划分,适合开...
查看详情单北斗定位,指终端仅接收北斗卫星信号,不接入 GPS 等境外导航系统,依托北斗三号星座独立完成定位、测速与授时,是一套全国产自主可控的定位方案。和多模接收机不同,它底层屏蔽其他卫星信号,芯片、算法、信号链路全部基于北斗体系,重点解决关键场景的定位安全风险。单北斗接收机捕获 B1C、B2a 等北斗信号,锁定 4 颗及...
查看详情车队管理引入 GPS 定位,核心是解决车辆行踪不明、调度盲目、安全管控难、成本难核算等传统管理痛点,实现车队数字化、可视化管控。依托 GPS 实时位置数据,管理人员可在平台直观查看每台车的实时位置、行驶轨迹、行驶速度,不再依赖司机电话报备。系统自动记录行车路线,可回放历史轨迹,核查是否偏离规定线路、私自绕行,...
查看详情RTK 实时动态差分定位,可实现厘米级实时坐标输出,弥补普通 GNSS 单点定位米级误差大、无法满足高精度作业的短板,广泛用于测绘监测、工程施工、精准农业、无人机、自动驾驶与形变监测等领域。测绘与地形监测:用于地形测图、地籍确权、边坡和山体形变监测。解决传统全站仪需要通视、多人作业、无法长期自动监测的痛点,能...
查看详情在滑坡、地面沉降、库区边坡等地质隐患区域,高精度 GPS(GNSS)是地形自动化监测的核心手段,依托 RTK 载波相位差分技术,可实现毫米级三维位移捕捉,全天候感知地表细微形变变化。系统由基准站、监测终端、传输网络与数据平台组成。基准站架设在稳定基岩上,作为固定坐标参考;监测接收机牢固安装在滑坡体、边坡、坝体等变...
查看详情卫星定位的精度,会受到信号、环境、设备等多重因素干扰,造成定位偏移、漂移甚至短暂失锁。卫星信号从太空传到地面,本身信号强度很弱,很容易被遮挡。高楼密集的城区、高架桥下方、隧道、树荫深处,卫星可视数量变少,多路径反射信号会混入接收机,产生明显定位偏差,也就是常说的城市峡谷效应。大气环境同样会带来误差。...
查看详情定位是共享单车智能运营的基础,一旦缺失,用车、运维、城市管理都会接连出现问题。对用户而言,APP 无法显示车辆位置,不能查找、预约单车,只能沿街盲目寻找。电子围栏管控失效,系统无法判断停车区域,违停管控、禁骑区限制全部失效;骑行轨迹无法记录,发生扣费纠纷、事故时缺少位置凭证,责任难以界定。对运营企业来说...
查看详情单北斗定位,即仅依靠我国北斗卫星导航系统信号独立完成定位、测速与授时,不接入 GPS、格洛纳斯、伽利略等其他国外导航星座,是自主可控的卫星定位方案。和常见多模 GNSS 不同,它的射频接收、观测量采集、定位解算全程只使用北斗卫星信号,不引入其他导航系统的数据参与计算。单北斗终端由北斗导航芯片、射频单元、天线等...
查看详情
地址:深圳市龙华区大浪街道英爱路1号创智产业大厦A区903
电话:86-0755-28376166
传真:86-0755-28376199
邮箱:admin@jnd-tek.com
扫一扫关注我们